UNIGINE SDK 2.22 发布
UNIGINE SDK 2.22 是一次重大更新,带来了全新的内容创作工具、更丰富的仿真功能、更出色的渲染效果,并进一步加深了 AI 与开发流程的融合。
本次更新的主要亮点包括全新的 Sequencer、重新设计的导航与寻路系统、Cesium 集成、增强的传感器仿真、ArduPilot SITL 支持,以及动画、渲染、本地化和性能方面的大量改进。
全新 Sequencer 与动画系统重大更新
UNIGINE 2.22 新增 Sequencer——一款基于时间轴的全新工具,可直接在 Editor 中创建过场动画和复杂的场景动画。作为 Tracker 的继任者,它采用更高效的原生 C++ 执行机制,并支持自动关键帧、可复用序列、灵活的对象绑定,以及完整的 C++ 和 C# API。
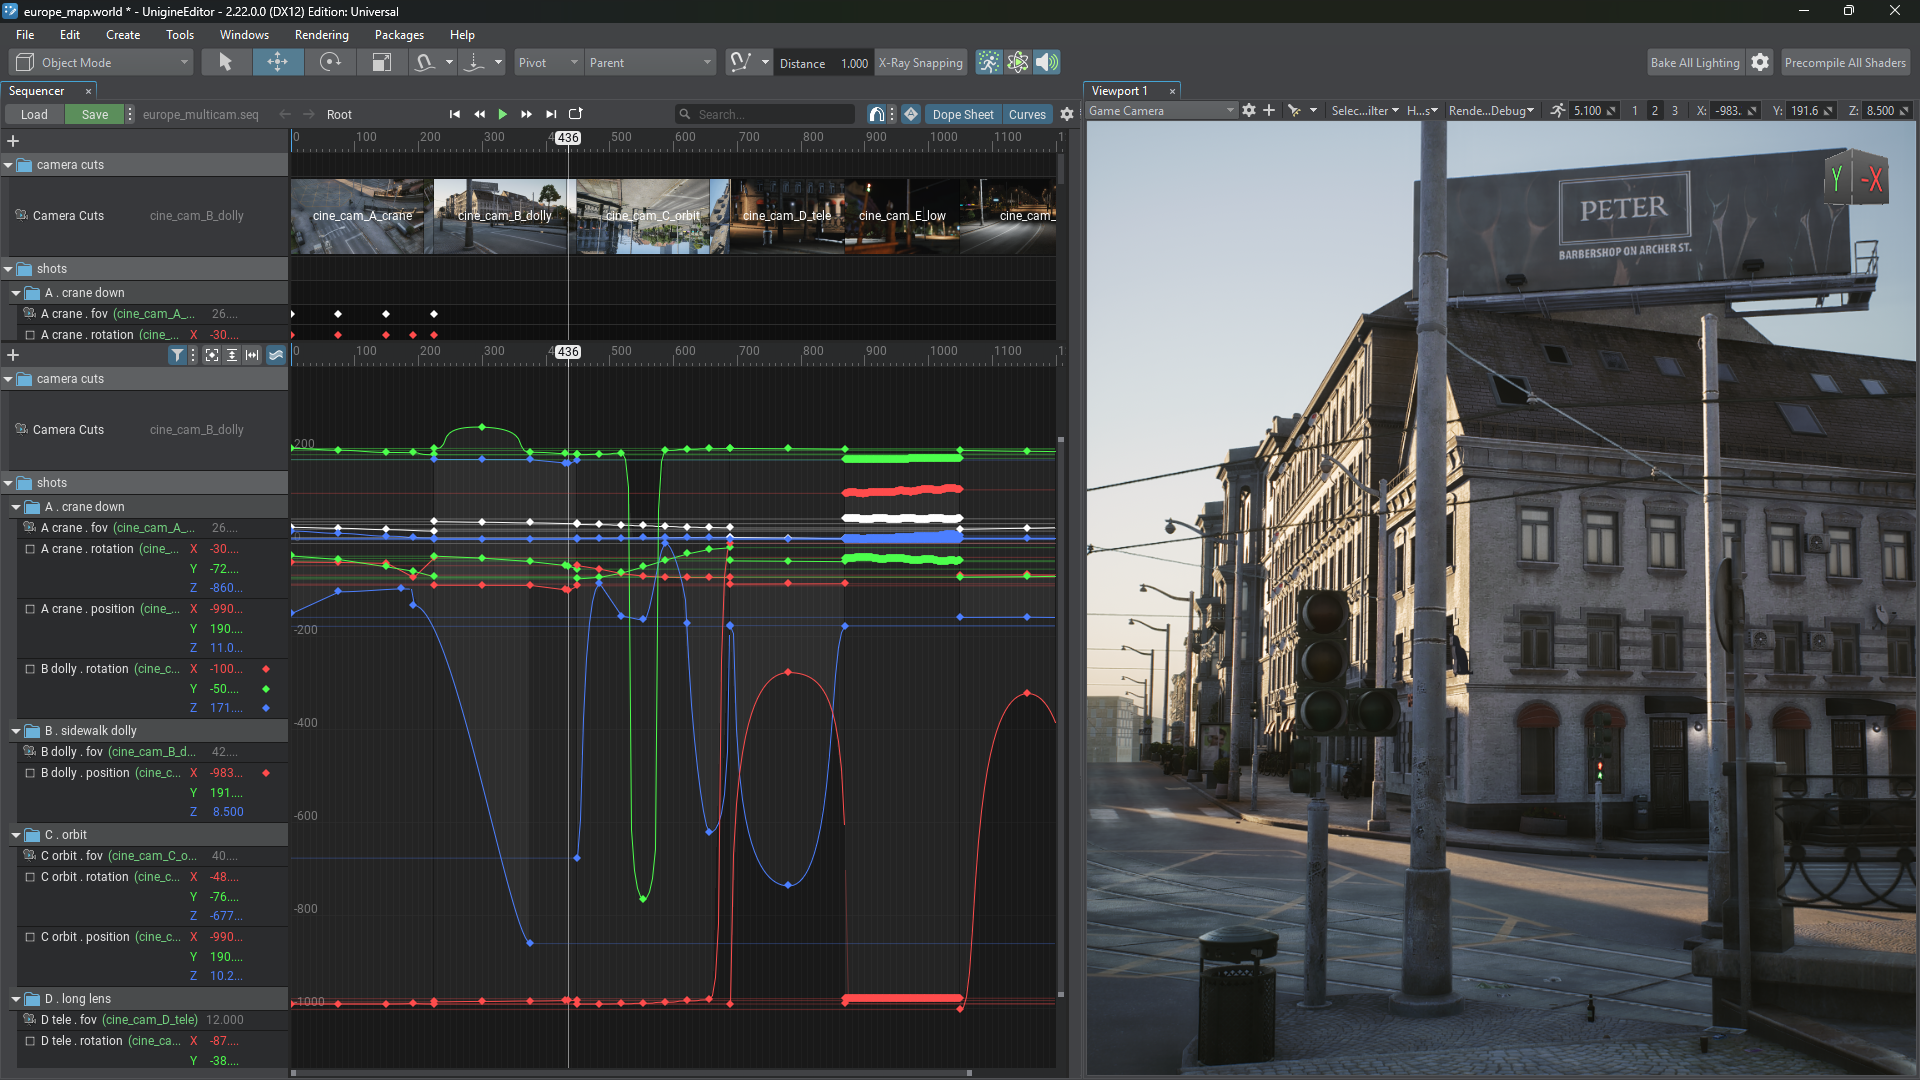
动画系统也迎来了重大升级。新增异步动画流式加载机制,提高了动画密集场景中的性能,同时扩展了 Animation Graph 的功能,包括反向动力学(IK)、Look At、关节约束、程序化姿态控制以及更完善的预览工具。
这些改进为从角色动画到复杂实时过场动画等各种任务提供了更高效、更具扩展性的制作流程。
重新设计的导航与寻路系统(实验性)
导航与寻路系统经过全面重新设计,重点面向大型动态虚拟世界。
现在,导航网格可以根据场景几何结构自动生成,并在开放世界中按需流式加载和动态更新。开发者还可以为不同区域设置通行成本,使 AI 智能体能够优先选择道路、避开危险区域,并遵守禁入区域等限制。
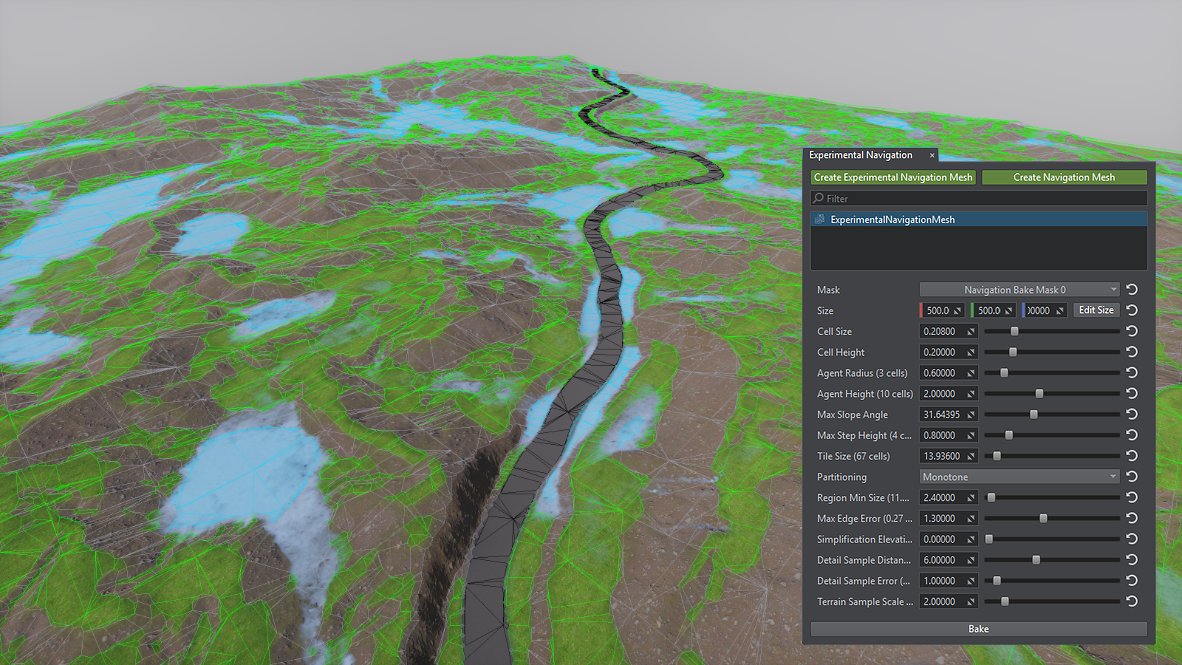
系统还新增了多线程寻路、动态障碍物、面向移动目标的路径走廊、群体避让、运行时导航网格生成以及详细的性能分析工具。
这些改进共同构建了一个更加灵活、可扩展的基础,可用于复杂仿真和游戏环境中的 AI 导航。
通过 Cesium 集成实现全球尺度地理数据
UNIGINE 现已集成 Cesium。UNIGINE 2 Sim 用户可以直接访问覆盖全球、几乎任意地点的地理空间瓦片数据。
这使得地理空间应用的快速原型开发、地点评估和初始虚拟环境搭建变得更加简单,无需提前准备大规模源数据。需要更高精度时,还可以将 Cesium 数据与自定义高精度地形、影像、基础设施以及其他仿真内容无缝结合。
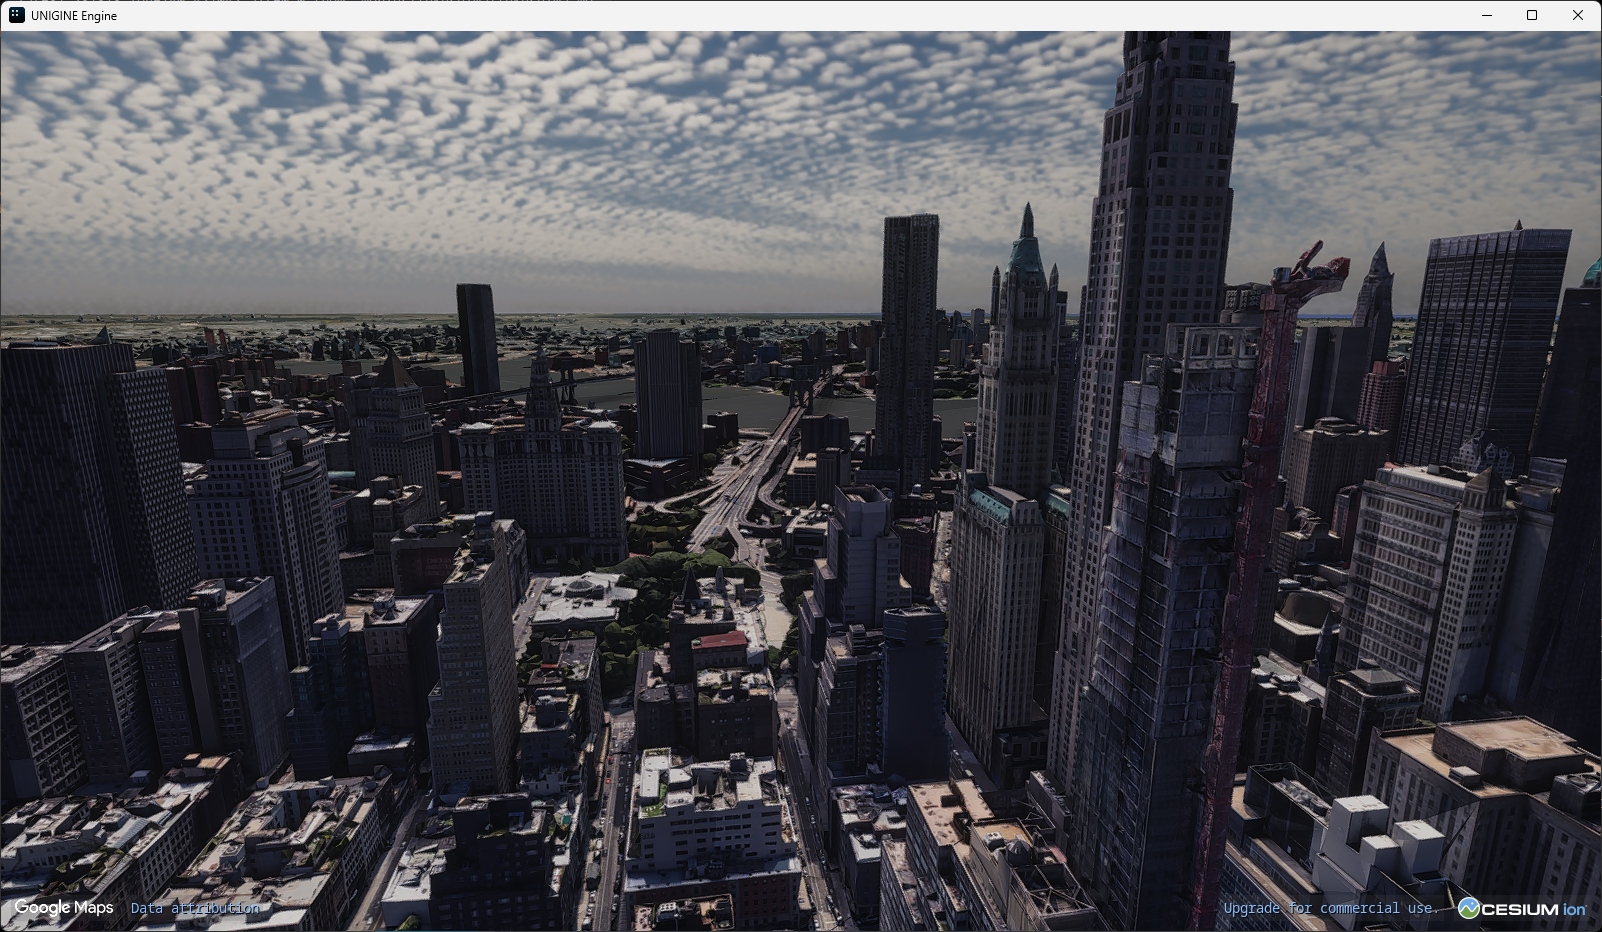
该集成进一步扩展了 UNIGINE 原有的能力,包括处理超大规模地理参考数据集、在极大范围内实现高精度定位,以及构建高细节的大型仿真环境。
Cesium 集成属于 UNIGINE 2 Sim 中的 IG 系统。
Surface ID 缓冲
在仿真、计算机视觉、CAD 和许多游戏相关任务中,准确判断每一个渲染像素实际对应的对象非常重要。Surface ID 缓冲可以为每个像素提供 32 位标识信息,并直接关联到对应的节点、表面、材质、实例以及自定义元数据。
这让语义分割、真值数据生成、传感器后处理、对象高亮、CAD 可视化以及表面级分类等功能更容易实现,无需手动打包 ID、复制材质、增加额外绘制调用,或编写自定义的层级处理逻辑。
开发者还可以为单独的表面、材质或集群实例设置自定义参数,从而直接访问与应用相关的属性,例如对象类别、反射率、自发光特性以及其他仿真数据。
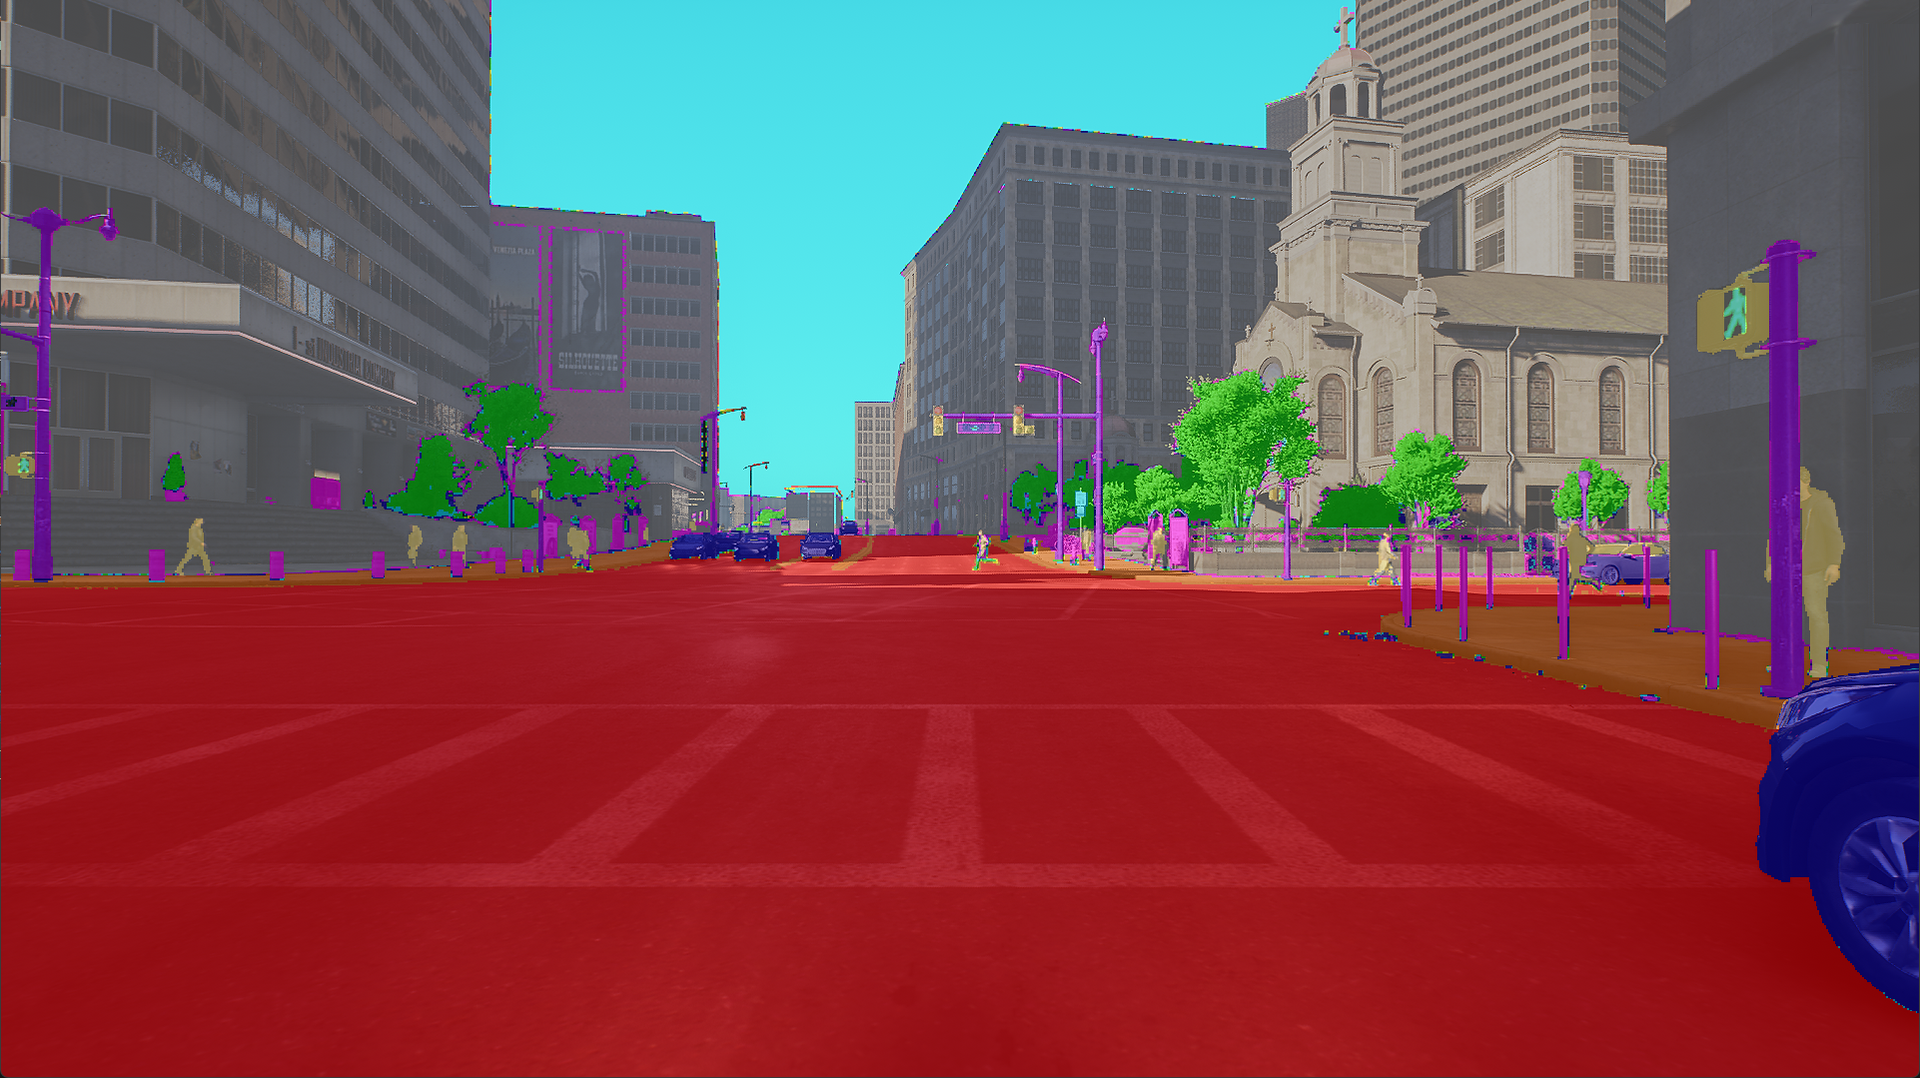
这样一来,无论是在仿真、计算机视觉、CAD 还是游戏开发中,都可以更加简洁、可扩展地将渲染像素与其背后的实际对象和属性关联起来。
传感器仿真更新
UNIGINE 2.22 大幅提升了激光雷达、雷达和鱼眼相机的仿真精度,并新增了面向自动驾驶、机器人、无人机以及感知系统开发的示例和模型。
全新进阶版 LiDAR 仿真 支持可配置的机械式和固态激光雷达,可模拟真实的表面响应、运动畸变、噪声、点云丢失,以及雨、雪、雾等天气影响。虚拟传感器的参数还可以根据具体的真实激光雷达型号进行匹配。
新的 FMCW 雷达仿真支持基于物理的目标检测,可计算距离、速度、方位角和俯仰角,并支持自适应 CFAR 检测、噪声、信号波动、盲区以及可配置的测量区域。
相机仿真也新增了 Kannala–Brandt 鱼眼模型,可更准确地复现经过标定的真实镜头内部参数和畸变,从而缩小感知系统开发过程中仿真环境与真实环境之间的差距。
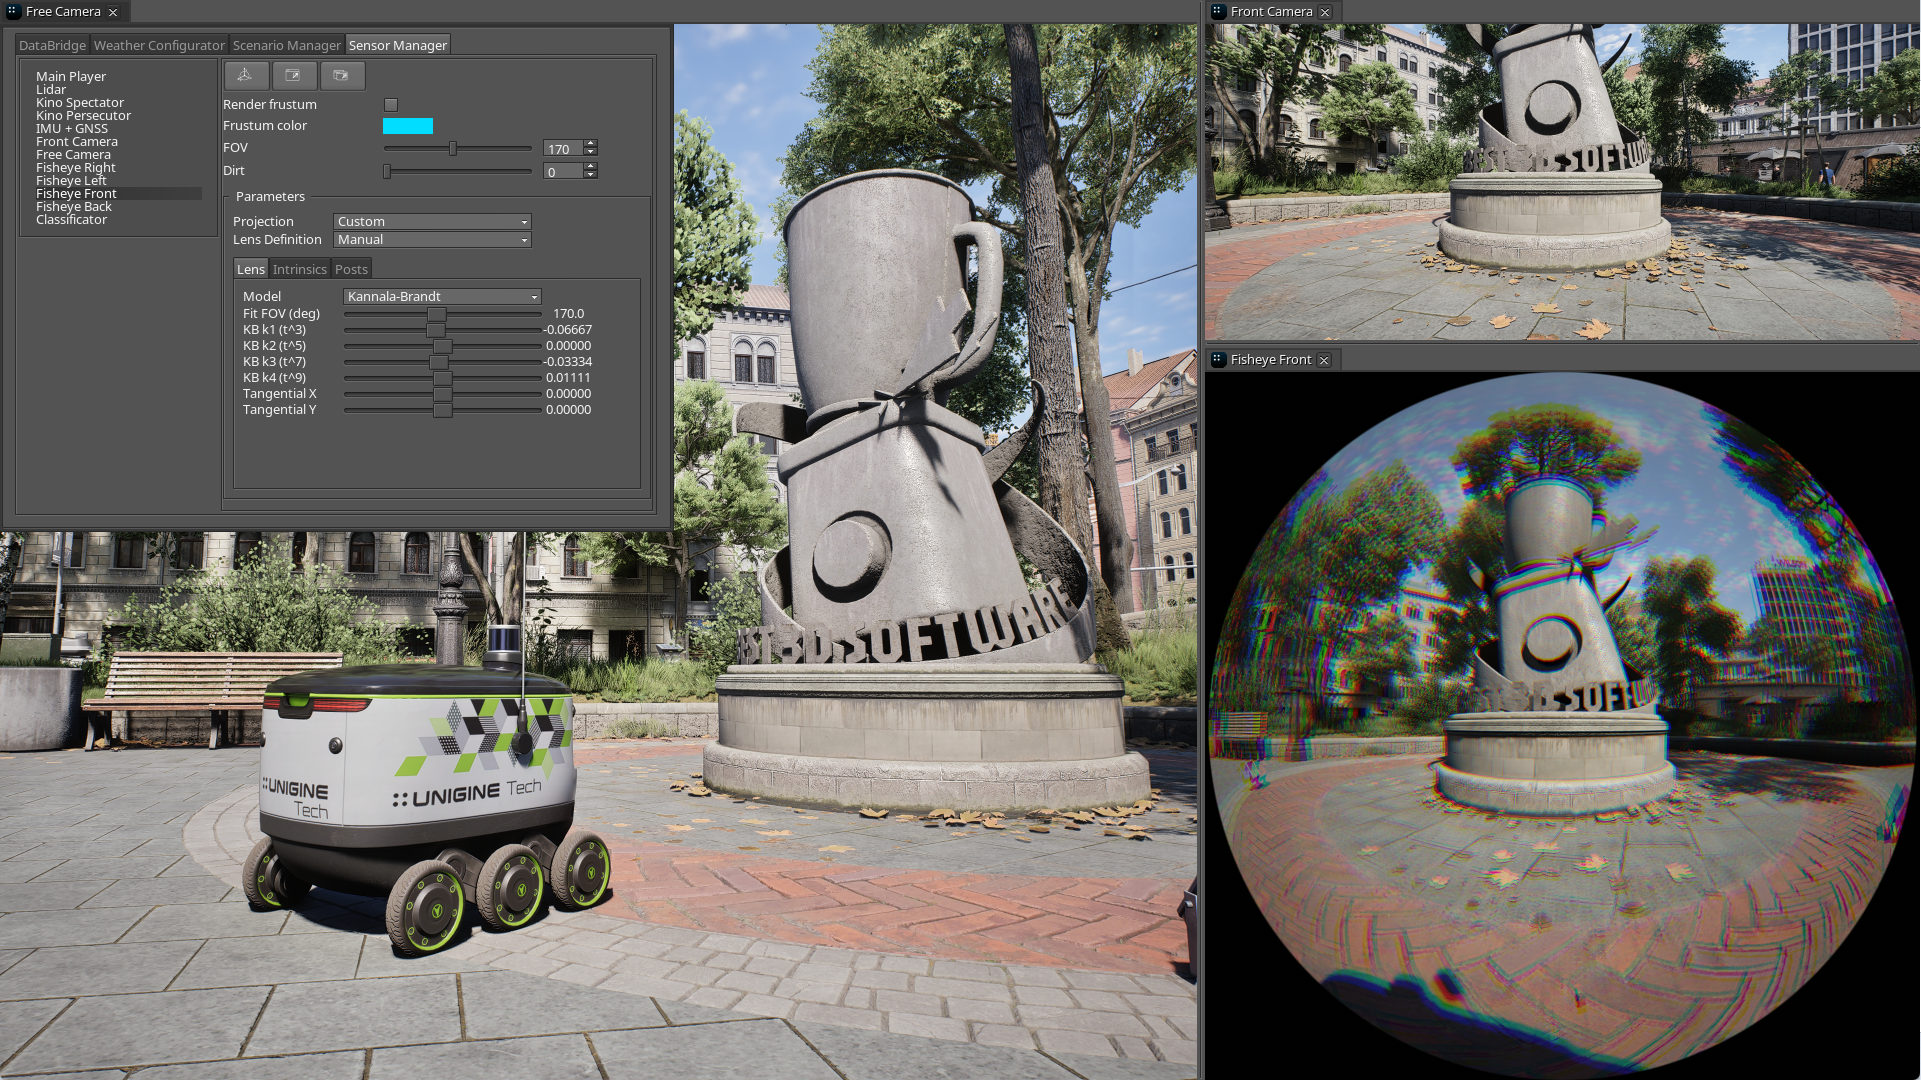
这些更新让虚拟传感器的行为更加接近真实硬件,可更有效地用于训练、测试和仿真验证。
ArduPilot SITL 集成
UNIGINE 的无人机模板现已支持 ArduPilot SITL,使开发者能够直接在仿真环境中运行完整的 ArduPilot 飞行控制系统,无需真实硬件。
UNIGINE 负责计算飞行器物理、环境以及虚拟传感器数据,而 ArduPilot 负责执行自动驾驶逻辑,并通过标准 MAVLink 生态系统进行通信。因此,Mission Planner、QGroundControl 和 MAVProxy 等常用地面控制工具都可以像连接真实无人机一样使用。
该集成同时支持多旋翼和固定翼飞行器,为自动驾驶系统开发、任务验证、训练以及 SIL/HIL 工作流程提供了实用环境,并可使用与真实飞行器相同的控制软件体系。
渲染改进
UNIGINE 2.22 的渲染系统变得更加自适应、高效,并在要求较高的实时应用中提供更稳定一致的画面效果。
动态分辨率缩放可通过实时调整内部渲染分辨率来帮助保持稳定帧率,并支持 VR、DirectX 12、Vulkan 以及现代升分辨率技术。新的响应式遮罩机制还进一步提高了透明物体、细小几何体、电线、围栏等复杂细节在升分辨率过程中的画面质量。
阴影系统同样进行了大幅改进。现在最多支持 16 个 World Light 级联,新增根据视野自动适配的级联模式,同时改进了 PCSS 软阴影、半影稳定性,并增加了更多可调参数。
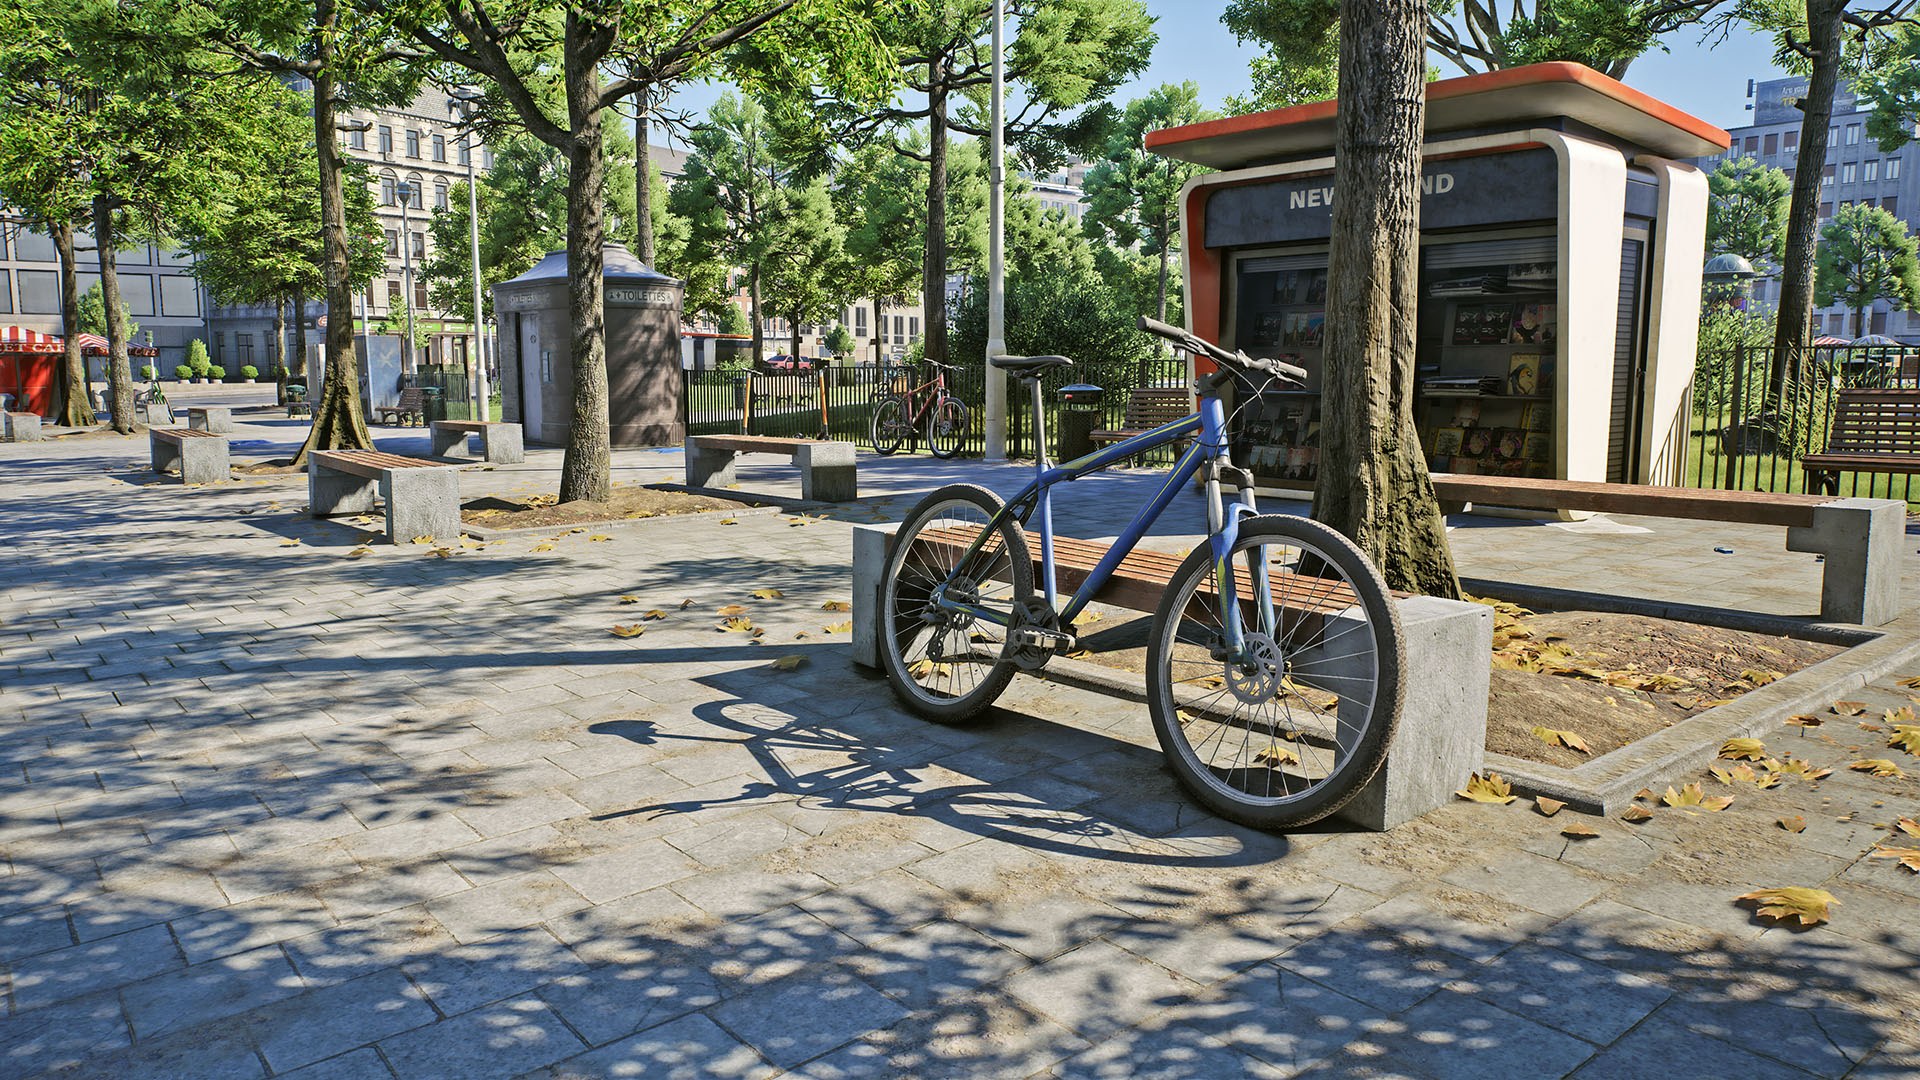
新的自定义渲染参数允许开发者在应用运行过程中直接控制全局场景效果,例如湿润、积雪、灰尘、色调和粗糙度,而无需修改材质资源或重新编译着色器。
水面反射、局部对比度和镜面高光照明也获得了多项画质与性能改进,可在多种场景中提供更自然的视觉效果和更灵活的控制。
扩展本地化支持
UNIGINE 现在支持更多书写系统,包括阿拉伯语、波斯语、乌尔都语、希伯来语、印地语、孟加拉语、泰米尔语、泰语和高棉语。
内置文本系统现已支持从右向左排版、双向文本、上下文字形塑形、组合字符以及字符顺序重排。因此,可以直接使用 UNIGINE 自带的文本和界面工具完成这些语言的本地化,无需开发自定义文本渲染方案。
这些改进使开发和维护真正的多语言应用变得更加简单。
AI 工作流程改进
借助全新的 AI Toolkit,UNIGINE 中基于 AI 的开发流程实现了更加深入的一体化集成。该工具集将针对 AI 优化的文档、针对引擎的专用指令,以及对 Editor 的直接访问整合在一个项目选项中。
AI 智能体现在可以分析和修改当前场景,创建并配置对象、材质和物理属性,操作项目资源和设置,执行空间查询,烘焙光照,分析性能,并通过视口截图检查自己所做的修改。扩展后的 MCP Bridge 现在提供 58 个工具,并可直接连接主流 AI 编程环境和编程智能体。
UNIGINE 2.22 还新增了 Machine Learning Agents 演示项目,用于强化学习相关流程。它支持最多 128 个智能体并行训练、多种观测类型、PPO 和 SAC 算法、预训练 ONNX 模型、课程学习、无图形界面训练,以及用于接入外部机器学习框架的开放式 gRPC 接口。
这些工具使 UNIGINE 不仅更适合利用 AI 辅助内容创作和开发,也能够更方便地用于开发基于学习的自主智能体。
其他重要改进
- 改进的 3D Gaussian Splatting 支持
- 新增 VR 多人项目模板
- 物理引擎改进
- 集成 NoesisGUI
- 新增 IG Control Panel,用于部署和管理多节点运行配置
- 改善 Editor 和 Sandworm 的使用体验
- 新增 RTSP Streamer 插件,可通过 H.264 RTSP 实时视频流发布 UNIGINE 相机画面
- 新增 Scenario Manager 插件,提供轻量级可视化编程功能,用于构建交互式场景
- 扩展 C++ 和 C# 示例库
- 大量性能优化
完整更新说明见发日志。